RobotEra je objavila VPP2 parametre za otvoreno upravljanje robotima
Otvoreno izdanje smanjuje cenu eksperimenta, ali stopa uspešnosti od 32,26% na RoboDojo testu još nije osnova za produkciju.
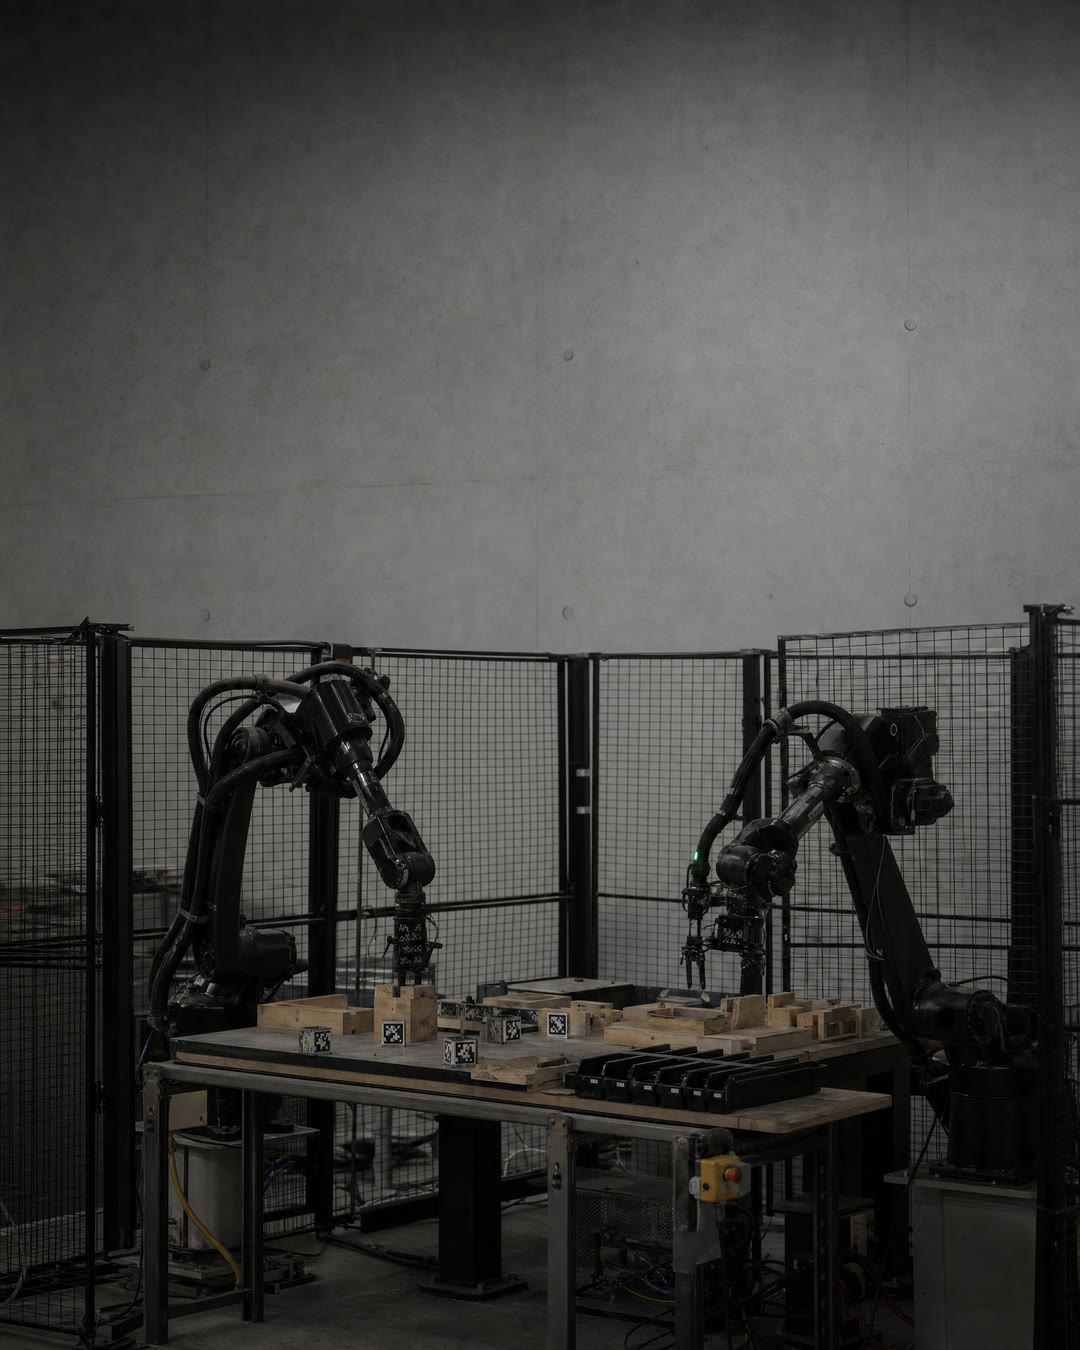
Šta je objavljeno
RobotEra je 10. oktobra objavila parametre za VPP2, zajedno sa kodom, konfiguracijama i uputstvima za evaluaciju. Model prvo predviđa vizuelni tok zadatka, a zatim ga povezuje sa akcijama robota.
Izdanje obuhvata samostalne modele za predviđanje videa i uparene video-akcione kontrolne tačke za RoboDojo i LIBERO. To omogućava lokalno testiranje bez čekanja na komercijalni API.
Brojke nisu produkcija
VPP2 je prvi na zvaničnoj RoboDojo-Sim rang-listi, sa rezultatom 39,26 i stopom uspešnosti od 32,26%. Autori takođe navode prednost od 18,5 procentnih poena nad najjačim polaznim modelom na stvarnim ALOHA zadacima bez dodatnog treniranja.
To je značajan istraživački rezultat, ali nije produkcijska garancija. Rang-lista ne meri naše objekte, senzore, bezbednosna pravila, kašnjenje upravljačke petlje niti cenu neuspelog fizičkog pokušaja.
Naš potez
Virtual Arc bi VPP2 sada uključio u ograničen interni pilot, ali samo paralelno sa postojećim sistemom. Merili bismo uspešnost po konkretnom zadatku, latenciju, oporavak od greške i ponašanje van poznate raspodele.
Model ne bi direktno upravljao opremom. Determinističke granice kretanja, provere stanja i trenutno zaustavljanje ostali bi izvan modela dok rezultati na stvarnom hardveru ne opravdaju migraciju.
VPP2 vredi uzeti u rad, ali samo kao eksperimentalnu granu, ne kao prečicu do produkcije. Objavljeni težinski parametri, MIT kod i recepti za evaluaciju smanjuju zavisnost od jednog dobavljača i omogućavaju timu da model izmeri na sopstvenom hardveru. Ipak, vodeća pozicija uz 32,26% uspešnosti na RoboDojo-Sim testu znači da apsolutna pouzdanost još nije ni blizu nivoa na kom bismo modelu prepustili fizičku opremu. Virtual Arc bi VPP2 postavio u izolovano testno okruženje, iza determinističkog sigurnosnog sloja i sa zapisivanjem svake odluke. Ne bismo menjali postojeću upravljačku arhitekturu dok model ne pokaže merljivo bolju prolaznost na našim zadacima, prihvatljivu latenciju i kontrolisane najgore slučajeve na stvarnom robotu. Otvoreni parametri ovde kupuju mogućnost ozbiljnog testa, a ne dozvolu za puštanje u pogon.